機能の強化学習から実機推論までを6週間で実現
国内のAI研究の第一人者、東京大学大学院の松尾豊教授が技術顧問を務める松尾研究所は10月13日、川崎重工業と連携し、同社のヒューマノイドロボット「Kaleido9」(カレイド9)の機能を迅速に高めるため、強化学習Policy(方策)の共同開発を行ったと発表した。
NVIDIA(エヌディビア)のシミュレータを活用したSim2Real(シミュレーションから実環境への移行)プロセスを構築し、開発着手から6週間で、学習から実機検証に至る全体フローを完成させることができたという。
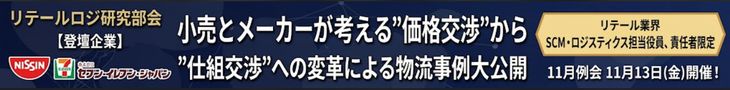
今年5月に米カリフォルニア州サンノゼで川崎重工が開催した新研究拠点「Kawasaki Physical AI Center San Jose」の開所式で、従来のヒューマノイドロボットでは技術的難易度の高かった、Kaleido9が合計約50ポンド(約22.7キロ)のかごを両手で持ち上げ、机上に配置する重量物運搬の作業デモを成功させた。
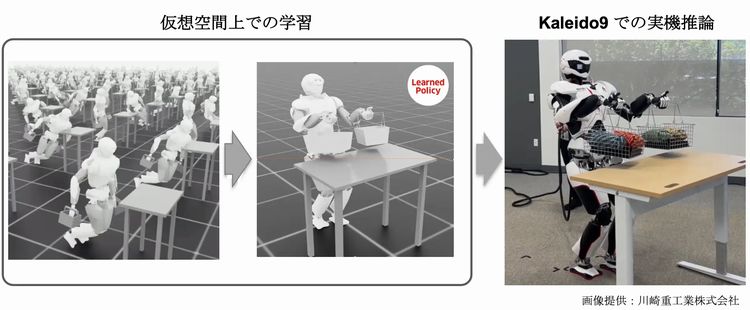
(松尾研究所提供)
デモは川崎重工が展開するフィジカルAI関係の技術力と、松尾研究所が培ってきた深層学習・強化学習領域の研究力を結集し、ヒューマノイドロボットにおける高度な実機制御技術の獲得・実証を目的に実施した。
両社は引き続き、今回の成果を基に、フィジカルAI領域における技術開発と社会実装を加速させていく構え。今後は医療・介護分野をはじめ、製造・物流・建設など多岐にわたる産業分野で、人の判断と行動を安全かつ効率的に支援するソリューションの展開を目指す。
(藤原秀行)