リモコン車とAGVに置き換え、クレーンなど不要に
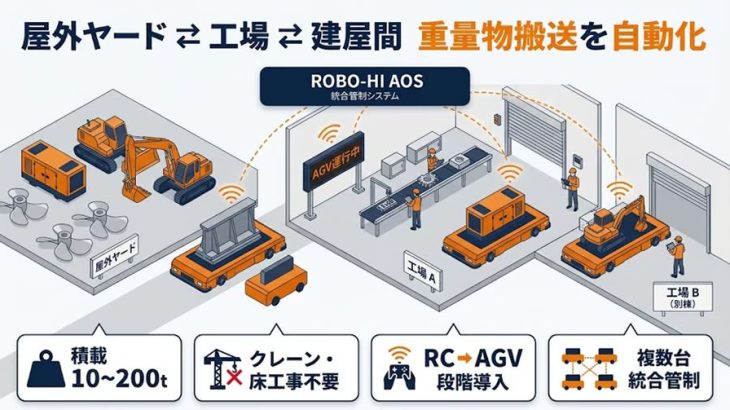
ROBO-HIは11月17日、発電機や建機・重機、鉄鋼部品、大型プロペラなどの重量物を、屋外の保管ヤードと工場の間、工場内の工程間、建屋間でそれぞれ運ぶ「重量物搬送ソリューション」の提供を開始すると発表した。
従来はクレーンやトレーラー、床工事を伴うコンベアーで行っていた搬送を、積載10〜200tの「RoboCar」(ロボカー)シリーズのリモコン車(RC)と自律走行車(AGV)に置き換え、統合管制プラットフォーム「ROBO-HI AOS」で複数台の車両・作業員・外部車両と協調させる。
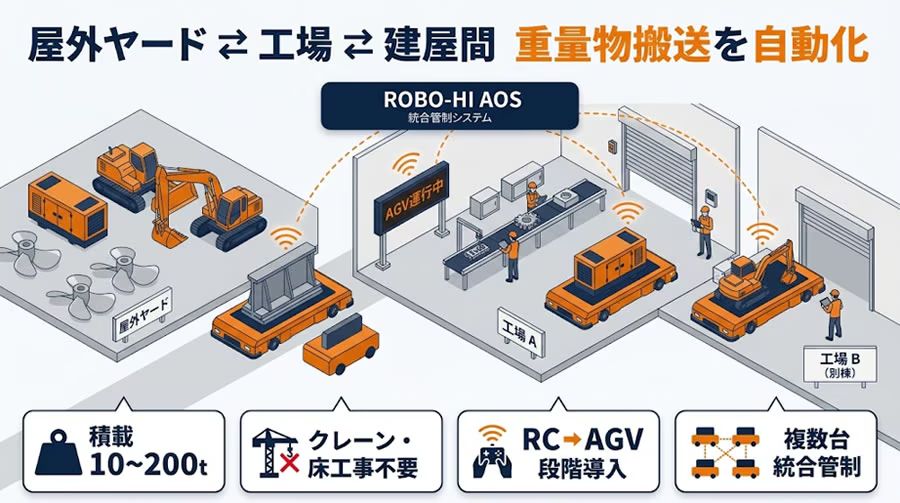
重量物を扱う工場では、屋外の保管場所と工場の間を製品や部材が日常的に行き来しており、出荷前の点検・整備、上流から下流への工程送り、別棟への移動のたびに、クレーンでの吊り替えやトレーラーへの積み替えが発生している。
クレーン作業には有資格のオペレーターや合図者が必要で、人手不足の中、要員の確保が難しくなっている。
さらに、床に埋め込むコンベヤーやレール式台車は大掛かりな土木工事を伴い、完成後のレイアウト変更にも弱いという課題を抱えている。
工場の新設や統合を機に搬送方式を見直したいというニーズが、重工業を中心に高まっているとして、対応する。
| 搬送シーン | 従来の方法 | RoboCar での置き換え |
|---|---|---|
| ① 屋外ヤード⇄工場 | 保管場所の製品をクレーンで吊り、トレーラーやフォークリフトで工場へ運ぶ | 屋外クレーンで積載したRoboCarが、建屋内の作業位置まで一気通貫で搬送 |
| ② 工場内の工程間 | 天井クレーンでの吊り替え、床埋込コンベアでの工程送り | 極低速の連続移動や工程完了に合わせた間欠移動で、コンベアレスのライン化を実現 |
| ③ 建屋間 | トレーラー、クローラークレーン、軌道工事を伴うレール式台車 | 構内道路をRoboCarが走行し、旧建屋と新建屋、別棟の間をつなぐ |
| 業界・用途 | 主な対象物 | 搬送プロセス・シーン | 適用シーン |
|---|---|---|---|
| 建機・発電機のレンタル/整備 | 大型発電機、建機 | 屋外保管ヤード → 整備工場 → 検査 → 出荷 | ①② |
| 造船・舶用機器 | 大型プロペラ、舶用部品 | 上流 → 下流工程、屋外保管場所への搬出、建屋間 | ①②③ |
| 建機・重機メーカー | 車体、大型ユニット | 組立の工程間、完成品ヤードへの搬出 | ①② |
| 鉄鋼・鋳鍛造・アルミ | 鋼材、鋳鍛造品、ビレット | 溶解・圧延・鍛造などの工程間、建屋間 | ②③ |
| 航空機・電力設備 | 大型構造部材、受変電設備 | 工程間、建屋間 | ②③ |
新たなソリューションはレール、ピット、床埋込コンベヤーは不要で、コンクリート舗装などの路面上を走行するため、工場のレイアウト変更にも柔軟に対応できる。
まずリモコン操作のRC仕様で導入して初期投資を抑え、新工場の稼働やレイアウトの確定に合わせて、同じ車体のまま自律走行(AGV)へアップグレードできるよう配慮している。
1台で「重量物の搬送」と「整備・生産ラインの送り」を切り替えて使えるため、少ない台数から投資効果を出せると想定。物量やライン数に応じて台数を増やし、搬送専用とライン専用に役割を分けることも可能。
さらに、ROBO-HI AOSが複数台の配車、ルート、状態監視、搬送履歴を一元管理する。外部のトラックが出入りする構内通路では、構内掲示板に「AGV運行中」を表示して外部車両に注意を促す。
出入口のシャッターや門扉との連動、作業員が工程完了を入力して次の搬送を呼び出す連携(ROBO-HI DANCE)もカバーする。
走行中は音と光で周囲に知らせ、車体と送信機に非常停止を備えている。タイヤ交換などの一次保守はユーザー側で行えるよう設計し、定期点検はROBO-HIが担当する。
| 項目 | クレーン・トレーラー | 床埋込コンベア | RoboCar RC/AGV |
|---|---|---|---|
| 初期工事 | クレーン設備・走行路の整備 | 大規模な土木工事 | 床工事は不要(路面条件の確認のみ) |
| レイアウト変更 | クレーンの稼働範囲に限られる | 再工事が必要 | ルート設定の変更で対応 |
| 屋外⇄屋内 | 吊り替え・積み替えが発生 | 対応が難しい | 1台で一気通貫 |
| 人員 | 有資格オペレーター・合図者 | 保守要員 | RCは遠隔操作、AGVは自律走行 |
| 拡張性 | 設備の増設が必要 | 延長工事が必要 | 台数を追加し、ROBO-HI AOSで統合管理 |
| 項目 | 内容 |
|---|---|
| 車両 | RoboCar RC(リモコン)/RoboCar AGV(自律走行) |
| 積載 | 10〜200t(搬送物と通路幅に合わせて車体サイズを設計) |
| 走行方式 | 遠隔操作、自律走行(SLAMなど、誘導方式は現場に合わせて選択) |
| 運行管理 | ROBO-HI AOS(配車・ルート・状態監視・搬送履歴・設備/表示連動) |
| 連携 | ROBO-HI DANCE(作業員とのタスク連携)、構内掲示板、シャッター・門扉 |
| 提供形態 | 車両(初期費用)+ROBO-HI AOSライセンス+定期点検 |
| 支援範囲 | 構想段階の要件定義、レイアウト検討、段階導入計画の策定から支援 |
(藤原秀行)※ROBO-HI提供